机器人系统研发
ROBOTICS SYSTEMS围绕具体作业任务,开展机器人系统方案研究、控制系统设计及软硬件集成,结合应用需求确定平台配置与验证要求。
- 系统方案与平台选型
- 控制系统与软硬件集成
- 作业流程与应用验证
 飞擎智能
产品参数EN
ROBOTICS & INTELLIGENT CONTROL
聚焦机器人系统研发、遥操作控制与工程机械智能化升级,
以工程应用需求驱动技术研发与系统集成。
雄安飞擎智能科技有限公司
01 / EXPERTISE
以机器人系统和现有工程机械为对象,围绕作业任务开展技术研发与改造方案设计,连接操作交互、控制系统与设备执行。
围绕具体作业任务,开展机器人系统方案研究、控制系统设计及软硬件集成,结合应用需求确定平台配置与验证要求。
研究操作端与机器人端之间的控制与反馈机制,围绕操作交互、指令传输、现场信息呈现及动作响应,构建适配作业需求的遥操作方案。
面向既有工程机械,结合原有控制系统、执行机构及现场工况,开展遥操作接入与智能化功能规划,评估适合具体设备的实施路径。
02 / MOBILE PLATFORM
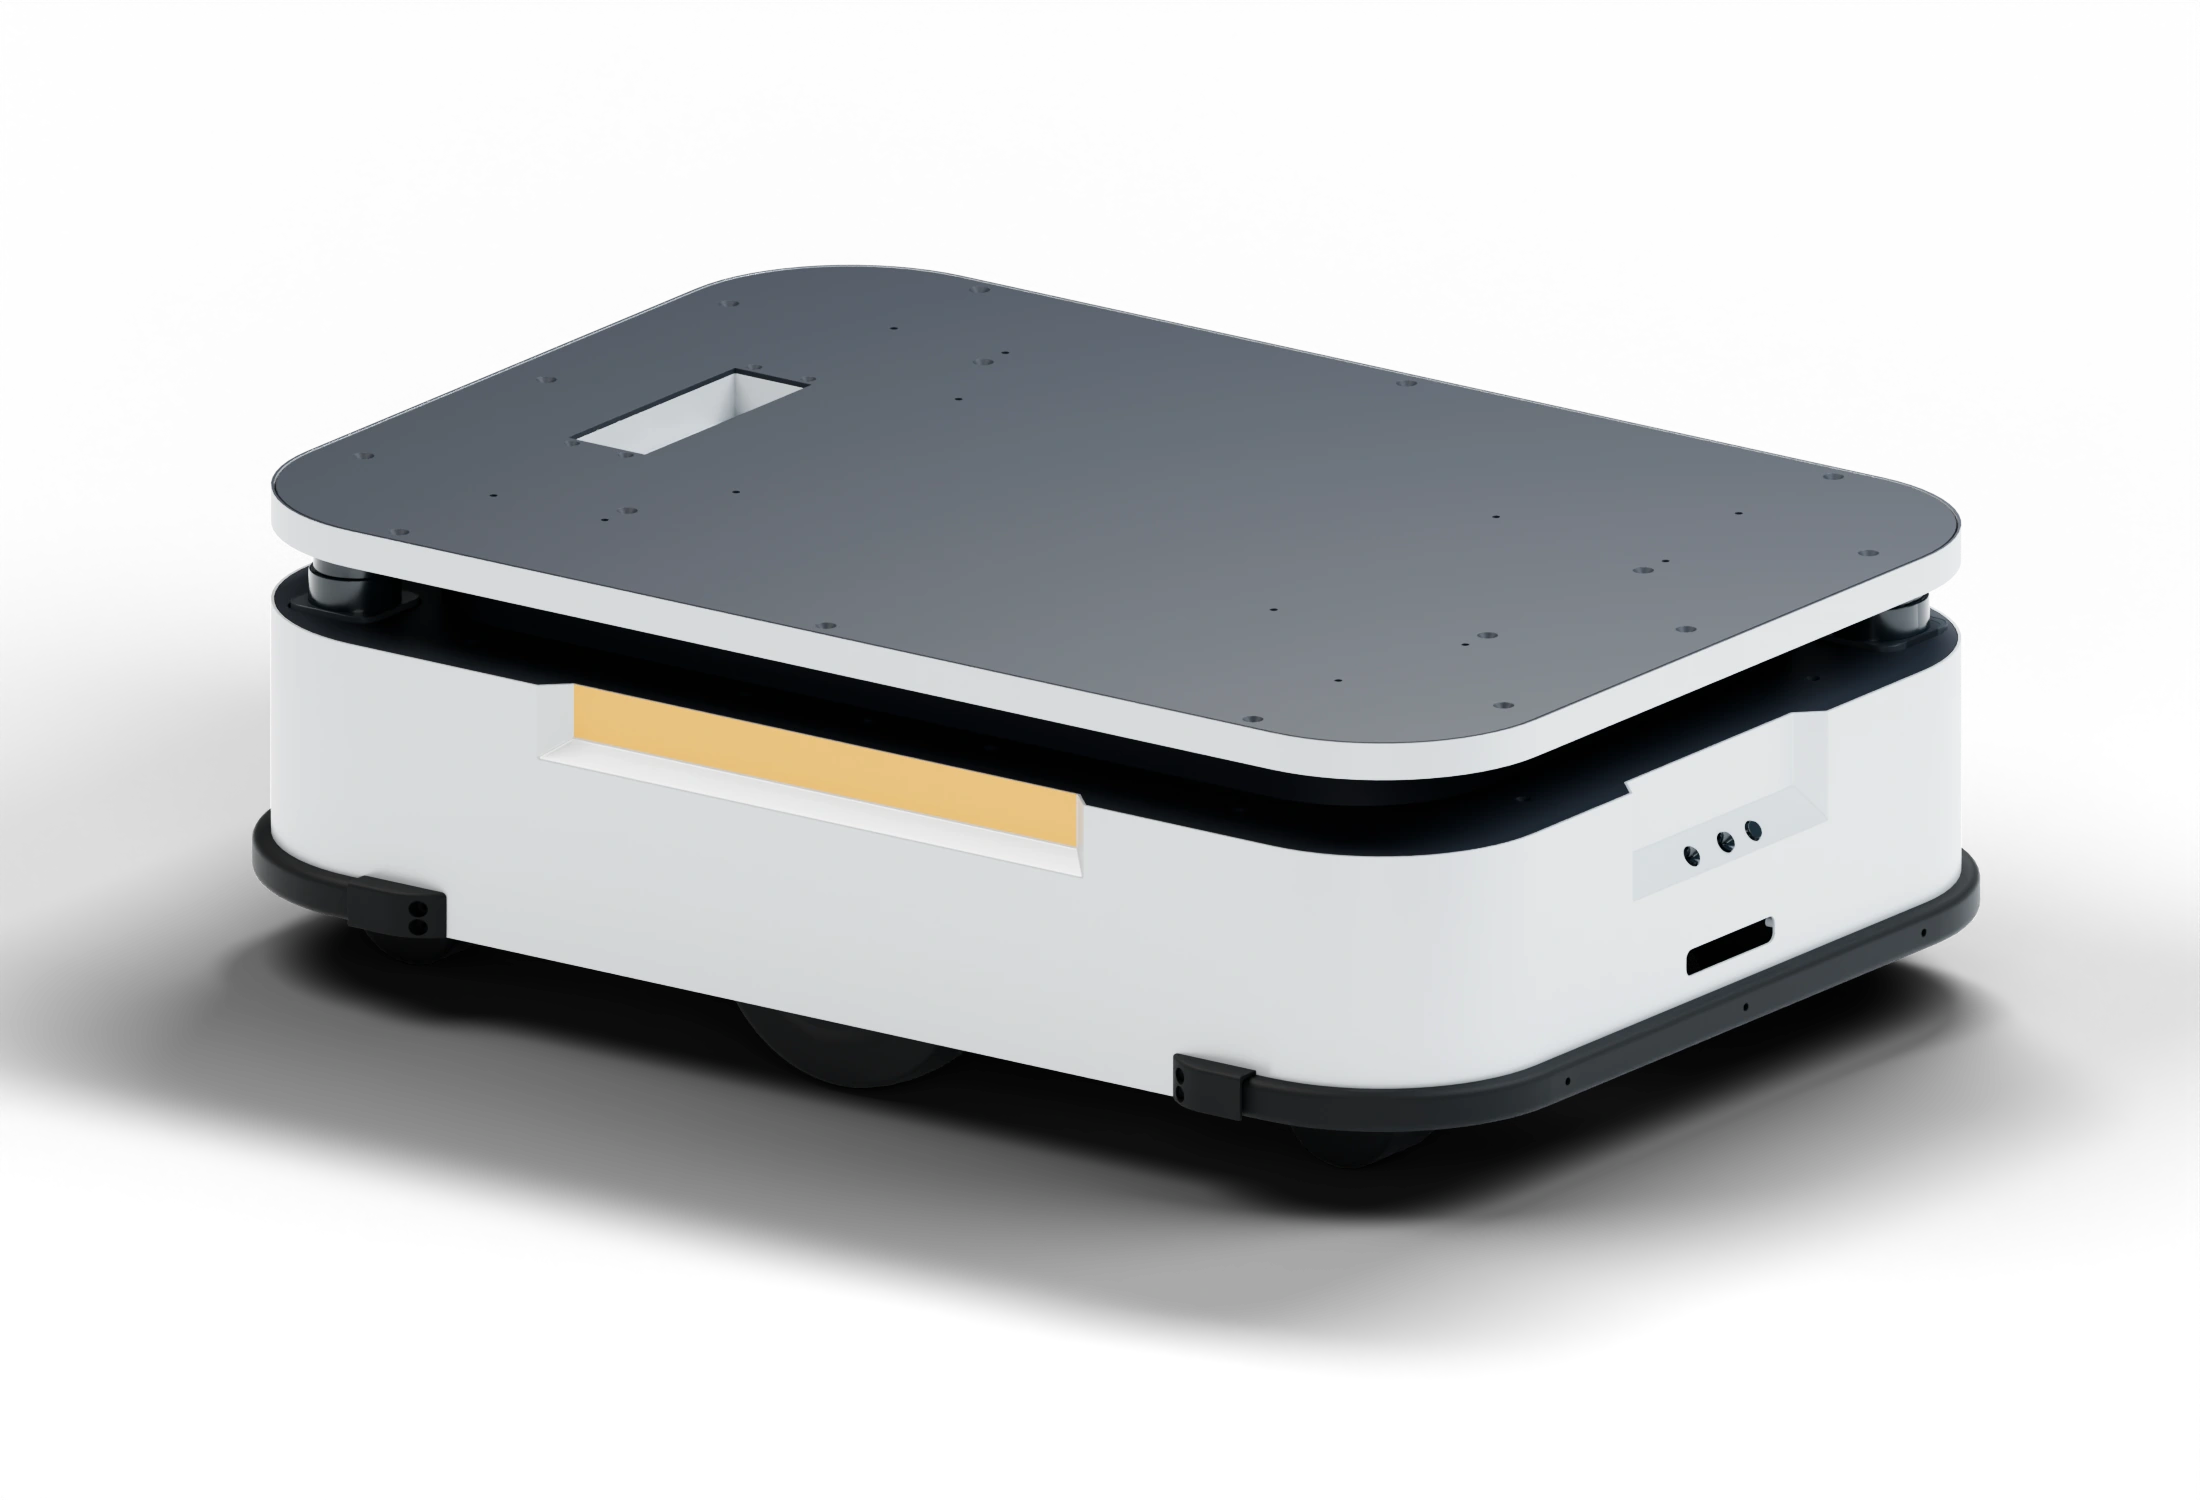
飞擎 FM 系列FETCHING MOBILITY
150kg
15h
0.8m/s
FM-800 · 三维模型渲染
支持上装集成与二次开发,采用 LiDAR-SLAM 导航,支持双激光雷达与相机避障、自动充电。平台提供电源、USB 与网络接口,可结合项目需求配置上装及应用功能。
查看完整技术参数| 整机尺寸 | 800 × 550 × 260 mm | 整机重量 | 65 kg |
|---|---|---|---|
| 最大承载 | 150 kg | 电池容量 | 30 Ah |
| 续航时间 | 15 h(空载) | 最大运行速度 | 0.8 m/s |
| 导航方式 | LiDAR-SLAM | 充电时间 | 约 3 h 至 90%;约 3.5 h 充满 |
| 越障高度 | 10 mm | 越沟宽度 | 40 mm |
| 工作温度 | −10 ℃ 至 45 ℃ | 电源输出 | 24 V / 30 A |
| USB 接口 | 2 × USB 2.0 | 网络接口 | 支持 TCP/IP |
| 外观颜色 | 深色 / 浅色,支持项目定制 | ||
参数依据供应平台技术资料整理。15 h 为空载续航,实际表现受载荷与工况影响;具体配置、外观及交付参数以项目技术协议为准。
03 / TELEOPERATION & RETROFIT
围绕设备控制接口、现场作业流程与通信条件,确定改造范围、控制接入方式和功能验证要求。
操作交互 · 指令输入
连接方式 · 数据传输
执行机构 · 感知反馈
系统架构示意 · 具体配置根据设备与项目条件确定
EQUIPMENT ASSESSMENT
梳理设备型号、原有控制方式、执行机构和作业流程,结合现场通信条件,评估遥操作接入的可行性与改造范围。
TELEOPERATION DESIGN
根据项目需要研究操作端、设备端控制接入与现场信息反馈,明确指令映射、操作流程和功能边界,并制定相应验证要求。
INTELLIGENT FUNCTION PLANNING
结合现有设备条件和具体任务,评估状态监测、辅助操作等功能方向。功能配置、性能指标及验证要求在项目技术方案中明确。
04 / ABOUT FETCHING ROBOT
雄安飞擎智能科技有限公司
以 FETCHING ROBOT 为品牌,业务涵盖机器人系统研发、机器人遥操作,以及现有工程机械的遥操作与智能化改造,并提供面向机器人研发与系统集成的 FM 系列移动底盘平台。
公司主要研发技术来源于清华大学、北京航空航天大学,围绕机器人与遥操作方向开展面向实际作业需求的研发。
飞擎智能是国际具身智能协会(IAEI)成员企业。协会关注具身智能、机器人、人工智能、智能感知与人机融合,促进国际交流与知识分享。
了解国际具身智能协会机器人系统 · 遥操作控制 · 工程机械智能化
回到顶部